(Curso diseñado para operadores de Casa de Fuerza)
CONTENIDO
CAPITULO I: CORRIENTE ALTERNA
1.1 Forma de Onda de C.A. y C.C.
1.2 Representación de corrientes y tensiones alternas
1.3 Valores de una onda de tensión o corriente alterna
1.3.1 Valor medio
1.3.2 Valor eficaz
1.4 Notación fasorial
1.5 Circuitos de corriente alterna (C.A)
1.5.1 Circuito resistivo puro
1.5.2 Circuito capacitivo puro
1.5.3 Circuito inductivo puro
1.6 Diferencia de fase
1.7 Factor de Potencia
1.7.1 Fundamentos
1.7.2 Que es el factor de potencia
1.7.3 Factores que influyen en un bajo f.p
1.7.4 Desventajas 28 1.7.5 Como se mejora
CAPITULO II : EL MAGNETISMO Y SUS PROPIEDADES
2.1 Campo magnético producido por un imán de barra
2.2 Campo magnético alrededor de un conductor
2.3 Campo magnético de un solenoide
2.4 Campo magnético originado por una C.A
2.5 Fuerza Electromotriz (F.E.M.) inducida en un conductor que se mueve en un campo magnético
2.6 Campo magnético giratorio
CAPITULO III : EL GENERADOR DE CORRIENTE ALTERNA
3.1 Componentes de un generador trifásico
3.2 Principio de funcionamiento
3.3 Estudio elemental de un generador sincrónico en régimen transitorio
3.4 Regulación manual de la tensión
3.5 Principio de funcionamiento de un regulador de tensión
3.6 Conceptos generales sobre la excitación de los generadores
3.7 Velocidad de respuesta de las excitatrices para generadores sincrónicos
3.8 Características de funcionamiento de las excitatrices para generadores sincrónicos
3.9 Sistemas modernos de excitación de los generadores sincrónicos
3.10 Regulación de voltaje y velocidad
3.11 El generador sincrónico bajo carga
CAPITULO IV ; ACOPLAMIENTO EN PARALELO DE GENERADORES SINCRONICOS
4.1 Condiciones para el acoplamiento en paralelo
de generadores trifásicos sincrónicos
4.2 Sincronización de generadores trifásicos
4.3 El generador sincrónico acoplado a una barra infinita
4.3.1 Efecto de variar la corriente de excitación
4.3.2 Efecto de variar el torque mecánico de la turbina
4.4 Interpretación física del comportamiento del generador
4.5 Potencia activa entregada por el generador
4.6 Reparto de carga entre alternadores en paralelo
4.7 Factor de potencia de generadores en paralelo
Para más información: jfbingenieria@gmail.com
viernes, 19 de febrero de 2010

lunes, 15 de febrero de 2010

REPARTO DE CARGA ENTRE GENERADORES EN PARALELO
La transferencia de la carga entre dos generadores, se hace a través del gobernador de velocidad del motor primario.
La máquina que absorbe más carga ajusta su gobernador de manera tal que el motor primario admite más energía. La máquina que pierde carga ajusta su gobernador de manera tal que el motor primario pierde energía.
El reparto de KW entre generadores AC operando en paralelo, depende de la característica carga-velocidad (carga-frecuencia) del gobernador de velocidad de la máquina motriz. Es independiente de las caracteristicas del gobernador. La figura 4.9 ilustra la característica típica de una máquina motriz manejada por un gobernador mecánico. Note como la velocidad y frecuencia
disminuyen cuando aumenta la carga. Como este tipo de gobernador es de acción lenta, una caída de la velocidad de 1 a 3% es esencial para una operación estable; si dos generadores están en paralelo y ambas características son horizontales (cero caída de velocidad), una máquina tenderá a absorber la carga y manejar a la otra como motor.
Sin embargo, la rápida respuesta de los gobernadores electrónicos permiten a las máquinas por ellos gobernadas, operar en paralelo sin caída de velocidad.
Un gobernador con 3% de caída de velocidad causa una diferencia en la velocidad y frecuencia del 3% entre vacio y plena carga. Así, si un turbogenerador con una pendiente del 3% operando a 1200 KW y 60 Hertz, cuando se quita la carga (funcionamiento en vacío), la frecuencia aumentará un 3% es decir:
60 + (0,03) . 6 = 61,18 Herzt
En la fig. 4.9 se representa la curva característica carga-velocidad para una pendiente de 3%. La intersección de la curva con el eje vertical (velocidad o frecuencia) representa la frecuencia del alternador sin carga para un ajuste dado del gobernador. Girando la palanca de control de velocidad del gobernador hacia uno u otro lado, aumentará o bajará el ajuste del gobernador respectivamente, pero esto no cambia la pendiente (caída) de la curva. Lo dicho anteriormente, se muestra por las líneas a trazos en la fig. 4.9.

FIG.4.9: CARACTERISTICAS DE REGULACION DE DOS ALTERNADORES OPERANDO EN PARALELO
Para un ajuste de velocidad en vacío dado, hay una relación fija entre la frecuencia y la carga en KW. Ajustando la velocidad en vacío a 61,8 Herzt (fig. 4.9), una carga de 600 KW ocasionará
que la frecuencia caiga a 60 Hertz.
En algunas aplicaciones es deseable operar las máquinas con ajustes de pendientes distintas en sus gobernadores, por ejemplo: si una máquina se ajusta para cero pendiente y las otras en paralelo con ellas, con una pendiente del 2 ó 3%. Las máquinas con pendiente podrán cargarse para operar a óptima eficiencia. La máquina con pendiente puede manejar una carga fija para una frecuencia específica. Ya que todas las fluctuaciones de la carga en la barra serán absorbidas por la máquina cuyo gobernador ha sido ajustado a cero pendiente, ella absorberá toda la carga adicional de la barra, de la misma manera perderá carga si disminuye la carga de la barra e incluso se saldrá de la barra si la carga en la máquina llega a cero. La carga puede transferirse ajustando solamente el gobernador de la máquina con pendiente.
Consideremos un sistema elemental formado por dos generadores trifásicos G1 y G2 con sus dos motores primarios M1 y M2 suministrando potencia a una carga L tal como se representa en la fig. 4.10.

FIG.4.10: OPERACION EN PARALELO DE DOS GENERADORES SINCRONICOS
Supongamos que el generador G1 está alimentando a la carga L a la tensión y frecuencia nominales estando desconectado el generador G2. El generador G2 podrá acoplarse en paralelo con el G1 llevándolo a la velocidad de sincronismo y ajustando el reostato de excitación hasta igualar su tensión con la de las barras. Si la frecuencia de la máquina se pretende acoplar no es exactamente igual a la de las barras, la diferencia vectorial entre su tensión y la existente en las barras irá variando a una frecuencia igual a la diferencia de frecuencias de ambas tensiones, diferencia que puede ser de una fracción de ciclo por segundo. El interruptor S2 deberá cerrarse en el instante en que ambas tensiones están momentáneamente en fase, momento en el que la tensión entre bornes
del interruptor es igual a cero. Para determinar el momento oportuno de cerrar el interruptor se utiliza un dispositivo denominado sincronoscopio. Una vez sincronizado G2 en la forma indicada se puede distribuir la carga tanto activa como reactiva entre las dos máquinas actuando adecuadamente sobre los reguladores de los motores primarios y sobre los reóstatos de excitación.
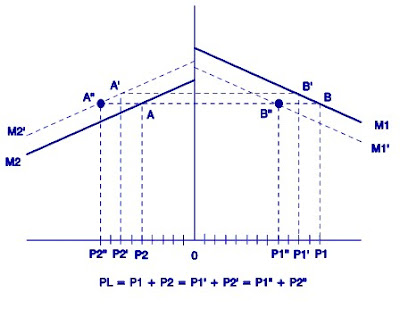
A diferencia de los generadores de corriente contínua (DC), los generadores sincrónicos acoplados en paralelo deben girar exactamente a la misma velocidad (si tienen el mismo número de polos), y en consecuencia, la distribución de la potencia activa entre ambas máquinas depende exclusivamente, casi siempre, de la característica velocidad-potencia de sus respectivos motores primarios. Las rectas inclinadas de trazo contínuo M1 y M2 de la fig.4.11(a) representan la característica velocidad-potencia de dichos motores con abertura constante de sus reguladores: todos los motores primarios tienen su características velocidad-potencia descendente. La carga total PL está representada por la recta horizontal AB y las potencias de salida de los generadores por P1 y P2. Supongamos que se abre más el regulador de M2 trasladándose hacia arriba la característica hasta M2, la carga será ahora la línea de trazos A' B'. Obsérvese que la potencia de salida del generador 2 se ha elevado desde P2 hasta P2' mientras que la del generador 1 ha

(a)
 (b)
FIG.4.11: CARACTERISTICAS VELOCIDAD-POTENCIA
DE LOS MOTORES PRIMARIOS
descendido desde P1 hasta P1' y que ha aumentado la frecuencia del sistema: esta frecuencia puede restituirse a su valor normal transfiriendo carga del generador 1 al generador 2 cerrando parcialmente el regulador del motor M1 de forma que su característica pase a ocupar la posición de la línea de trazos M1'de la fig.4.11 (b). La carga total estará ahora representada por A" B" y las potencias de salida de los generadores por P1" y P2" respectivamente.
Como puede apreciarse, la frecuencia del sistema y el reparto de carga activa entre los dos generadores puede ajustarse maniobrando sobre los reguladores de los motores primarios.
La variación de las excitaciones influye sobre la tensión en bornes y sobre la distribución de los KVA reactivos.
La máquina que absorbe más carga ajusta su gobernador de manera tal que el motor primario admite más energía. La máquina que pierde carga ajusta su gobernador de manera tal que el motor primario pierde energía.
El reparto de KW entre generadores AC operando en paralelo, depende de la característica carga-velocidad (carga-frecuencia) del gobernador de velocidad de la máquina motriz. Es independiente de las caracteristicas del gobernador. La figura 4.9 ilustra la característica típica de una máquina motriz manejada por un gobernador mecánico. Note como la velocidad y frecuencia
disminuyen cuando aumenta la carga. Como este tipo de gobernador es de acción lenta, una caída de la velocidad de 1 a 3% es esencial para una operación estable; si dos generadores están en paralelo y ambas características son horizontales (cero caída de velocidad), una máquina tenderá a absorber la carga y manejar a la otra como motor.
Sin embargo, la rápida respuesta de los gobernadores electrónicos permiten a las máquinas por ellos gobernadas, operar en paralelo sin caída de velocidad.
Un gobernador con 3% de caída de velocidad causa una diferencia en la velocidad y frecuencia del 3% entre vacio y plena carga. Así, si un turbogenerador con una pendiente del 3% operando a 1200 KW y 60 Hertz, cuando se quita la carga (funcionamiento en vacío), la frecuencia aumentará un 3% es decir:
60 + (0,03) . 6 = 61,18 Herzt
En la fig. 4.9 se representa la curva característica carga-velocidad para una pendiente de 3%. La intersección de la curva con el eje vertical (velocidad o frecuencia) representa la frecuencia del alternador sin carga para un ajuste dado del gobernador. Girando la palanca de control de velocidad del gobernador hacia uno u otro lado, aumentará o bajará el ajuste del gobernador respectivamente, pero esto no cambia la pendiente (caída) de la curva. Lo dicho anteriormente, se muestra por las líneas a trazos en la fig. 4.9.

FIG.4.9: CARACTERISTICAS DE REGULACION DE DOS ALTERNADORES OPERANDO EN PARALELO
Para un ajuste de velocidad en vacío dado, hay una relación fija entre la frecuencia y la carga en KW. Ajustando la velocidad en vacío a 61,8 Herzt (fig. 4.9), una carga de 600 KW ocasionará
que la frecuencia caiga a 60 Hertz.
En algunas aplicaciones es deseable operar las máquinas con ajustes de pendientes distintas en sus gobernadores, por ejemplo: si una máquina se ajusta para cero pendiente y las otras en paralelo con ellas, con una pendiente del 2 ó 3%. Las máquinas con pendiente podrán cargarse para operar a óptima eficiencia. La máquina con pendiente puede manejar una carga fija para una frecuencia específica. Ya que todas las fluctuaciones de la carga en la barra serán absorbidas por la máquina cuyo gobernador ha sido ajustado a cero pendiente, ella absorberá toda la carga adicional de la barra, de la misma manera perderá carga si disminuye la carga de la barra e incluso se saldrá de la barra si la carga en la máquina llega a cero. La carga puede transferirse ajustando solamente el gobernador de la máquina con pendiente.
Consideremos un sistema elemental formado por dos generadores trifásicos G1 y G2 con sus dos motores primarios M1 y M2 suministrando potencia a una carga L tal como se representa en la fig. 4.10.

FIG.4.10: OPERACION EN PARALELO DE DOS GENERADORES SINCRONICOS
Supongamos que el generador G1 está alimentando a la carga L a la tensión y frecuencia nominales estando desconectado el generador G2. El generador G2 podrá acoplarse en paralelo con el G1 llevándolo a la velocidad de sincronismo y ajustando el reostato de excitación hasta igualar su tensión con la de las barras. Si la frecuencia de la máquina se pretende acoplar no es exactamente igual a la de las barras, la diferencia vectorial entre su tensión y la existente en las barras irá variando a una frecuencia igual a la diferencia de frecuencias de ambas tensiones, diferencia que puede ser de una fracción de ciclo por segundo. El interruptor S2 deberá cerrarse en el instante en que ambas tensiones están momentáneamente en fase, momento en el que la tensión entre bornes
del interruptor es igual a cero. Para determinar el momento oportuno de cerrar el interruptor se utiliza un dispositivo denominado sincronoscopio. Una vez sincronizado G2 en la forma indicada se puede distribuir la carga tanto activa como reactiva entre las dos máquinas actuando adecuadamente sobre los reguladores de los motores primarios y sobre los reóstatos de excitación.
A diferencia de los generadores de corriente contínua (DC), los generadores sincrónicos acoplados en paralelo deben girar exactamente a la misma velocidad (si tienen el mismo número de polos), y en consecuencia, la distribución de la potencia activa entre ambas máquinas depende exclusivamente, casi siempre, de la característica velocidad-potencia de sus respectivos motores primarios. Las rectas inclinadas de trazo contínuo M1 y M2 de la fig.4.11(a) representan la característica velocidad-potencia de dichos motores con abertura constante de sus reguladores: todos los motores primarios tienen su características velocidad-potencia descendente. La carga total PL está representada por la recta horizontal AB y las potencias de salida de los generadores por P1 y P2. Supongamos que se abre más el regulador de M2 trasladándose hacia arriba la característica hasta M2, la carga será ahora la línea de trazos A' B'. Obsérvese que la potencia de salida del generador 2 se ha elevado desde P2 hasta P2' mientras que la del generador 1 ha


FIG.4.11: CARACTERISTICAS VELOCIDAD-POTENCIA
DE LOS MOTORES PRIMARIOS
descendido desde P1 hasta P1' y que ha aumentado la frecuencia del sistema: esta frecuencia puede restituirse a su valor normal transfiriendo carga del generador 1 al generador 2 cerrando parcialmente el regulador del motor M1 de forma que su característica pase a ocupar la posición de la línea de trazos M1'de la fig.4.11 (b). La carga total estará ahora representada por A" B" y las potencias de salida de los generadores por P1" y P2" respectivamente.
Como puede apreciarse, la frecuencia del sistema y el reparto de carga activa entre los dos generadores puede ajustarse maniobrando sobre los reguladores de los motores primarios.
La variación de las excitaciones influye sobre la tensión en bornes y sobre la distribución de los KVA reactivos.
FACTOR DE POTENCIA DE GENERADORES EN PARALELO
Generadores individuales suministrando potencia a un sistema de distribución tienen el mismo factor de potencia de la carga. Sin embargo, cuando operan en paralelo, los generadores pueden tener diferentes factores de potencia.
Cuando los generadores están operando en paralelo, sus voltajes terminales son los mismos. Cuando un generador absorbe carga su voltaje interno disminuye por debajo del voltaje de la barra, se dice que la máquina está subexcitada para esta carga en particular. La máquina que cede la carga aumenta su voltaje interno por encima del voltaje de la barra, y se dice que está sobreexcitada para esa carga en particular.
Si la carga en la barra tiene un factor de potencia atrasado, el cual es el caso general, la diferencia del voltaje interno ocasionado por una transferencia de carga forzará a la máquina que absorvió carga a tomar una proporción menor a los kvar que le corresponden. Así, la máquina que aceptó carga tiene un factor de potencia menos atrasado que la barra y aún puede llegar a estar adelantado, mientras que la máquina que perdió carga tiene un factor de potencia más atrasado que la barra. Aunque la potencia activa puede dividirse por igual entre las máquinas, la división igual de la potencia reactiva requiere ajuste del voltaje interno de cada máquina. Para hacer esto, debe incrementar la excitación de la máquina que tomó carga y disminuir la de la otra máquina, hasta que el medidor de factor de potencia de cada generador sea el mismo factor de potencia en atraso. La excitación de cada máquina se ajusta con su respectivo reóstato de campo.
Si el panel de los generadores no está equipado con un medidor de factor de potencia o medidor de kvar. (potencia reactiva), el balance de la potencia reactiva puede hacerse observando los amperímetros de C.A. respectivos. La excitación de la máquina que tomó carga debe aumentarse y la de la otra máquina disminuirse, hasta que los amperímetros A.C. de ambas máquinas indiquen el mismo valor. Si se lleva demasiado lejos resultará en un desbalance en la dirección opuesta.
Las máquinas equipadas con reguladores de voltaje automáticos no requieren ajuste manual de sus reostatos para balancear las kvar. Un dispositivo de compesación en el regulador automáticamente ajusta la distribución de la kvar y por lo tanto el factor de potencia de cada máquina. Si los factores de potencia no son iguales, puede ajustarse la perilla de control del regulador de voltaje para igualarlo.
El rendimiento de los generadores en paralelo es maximo cuando los factores de potencia son iguales
Cuando los generadores están operando en paralelo, sus voltajes terminales son los mismos. Cuando un generador absorbe carga su voltaje interno disminuye por debajo del voltaje de la barra, se dice que la máquina está subexcitada para esta carga en particular. La máquina que cede la carga aumenta su voltaje interno por encima del voltaje de la barra, y se dice que está sobreexcitada para esa carga en particular.
Si la carga en la barra tiene un factor de potencia atrasado, el cual es el caso general, la diferencia del voltaje interno ocasionado por una transferencia de carga forzará a la máquina que absorvió carga a tomar una proporción menor a los kvar que le corresponden. Así, la máquina que aceptó carga tiene un factor de potencia menos atrasado que la barra y aún puede llegar a estar adelantado, mientras que la máquina que perdió carga tiene un factor de potencia más atrasado que la barra. Aunque la potencia activa puede dividirse por igual entre las máquinas, la división igual de la potencia reactiva requiere ajuste del voltaje interno de cada máquina. Para hacer esto, debe incrementar la excitación de la máquina que tomó carga y disminuir la de la otra máquina, hasta que el medidor de factor de potencia de cada generador sea el mismo factor de potencia en atraso. La excitación de cada máquina se ajusta con su respectivo reóstato de campo.
Si el panel de los generadores no está equipado con un medidor de factor de potencia o medidor de kvar. (potencia reactiva), el balance de la potencia reactiva puede hacerse observando los amperímetros de C.A. respectivos. La excitación de la máquina que tomó carga debe aumentarse y la de la otra máquina disminuirse, hasta que los amperímetros A.C. de ambas máquinas indiquen el mismo valor. Si se lleva demasiado lejos resultará en un desbalance en la dirección opuesta.
Las máquinas equipadas con reguladores de voltaje automáticos no requieren ajuste manual de sus reostatos para balancear las kvar. Un dispositivo de compesación en el regulador automáticamente ajusta la distribución de la kvar y por lo tanto el factor de potencia de cada máquina. Si los factores de potencia no son iguales, puede ajustarse la perilla de control del regulador de voltaje para igualarlo.
El rendimiento de los generadores en paralelo es maximo cuando los factores de potencia son iguales
domingo, 3 de mayo de 2009
ENCODERS Vs RESOLVERS
Señal de Salida
Los Encoders producen pulsos indicando movimiento sobre una corta distancia; contando estos pulsos indica la distancia (velocidad en el tiempo) y chequeando el orden de pulsos en el canal A vs. Canal B indica dirección (cuadratura )

Los Resolvers producen un juego de ondas seno/coseno (voltaje analógico) indicando una posición absoluta dentro de una sola revolución; estas señales son típicamente convertidas con una tarjeta de interfase resolver en una señal digital.

Señal de Entrada
Los Encoders son típicamente energizados con un simple voltaje DC .

Los Resolvers son “excitados” por una onda senoidal de referencia AC creada con una fiel fuente de potencia resolver; esta fuente de potencia es típicamente energizada con un simple voltaje DC .

Ubicación de la Electrónica
Los Encoders normalmente tienen toda su electrónica incorporada , minimizando interconexiones, pero limitando las temperaturas de funcionamiento.

Los Resolvers normalmente tienen la fuente de poder y la tarjeta de interfase cerca del dispositivo de entrada, requiriendo cableado para la interconexión de los dispositivos, pero permite al resolver soportar una temperatura superior en sus entornos.

Se puede reemplazar un resolver con un encoder?
Para instalaciones existentes, Los encoders pueden solamente reemplazar a los resolvers el dispositivo de entrada (drive, PLC, etc.) puede aceptar señales de entrada en cuadratura del encoder como una alternativa a la entrada del resolver.
Para nuevas instalaciones, Los encoders pueden reemplazar todos los resolvers excepto bajo las siguientes situaciones:
- el ambiente está por debajo de -40°F/-40°C o por encima de 212°F/100°C
- la entrada del dispositivo no puede aceptar señales de encoder
- la entrada del dispositivo requiere realimentación de posición absoluta
- el ambiente está por debajo de -40°F/-
- la entrada del dispositivo no puede aceptar señales de encoder
- la entrada del dispositivo requiere realimentación de posición absoluta
Prácticamente todos los drives modernos AC y DC pueden utilizar encoders para realimentación; muy pocos pueden utilizar resolvers.
CONTROL VECTORIAL PARA ACCIONAMIENTOS DE CORRIENTE ALTERNA
1.- QUE ES UN ACCIONAMIENTO VECTORIAL (VECTOR DRIVE)
El control vectorial, debe su nombre a que este utiliza un regulador electrónico sofisticado para controlar la magnitud y dirección (o fuerza y velocidad) del flujo magnético en un motor de corriente alterna a través de lazos independientes de control.
Los accionamientos (drives) A-C convencionales VVVF (voltaje variable - frecuencia variable) manejan un solo lazo para el control del flujo magnético, es decir la corriente es tomada como una magnitud escalar.
La estrategia de control de los accionamientos VVVF es buena para condiciones en régimen permanente, o para aquellos tipos de cargas que permiten mucho tiempo para que cambie la velocidad en aplicaciones tales como ventiladores y bombas. Pero en muchas aplicaciones de la vida real, las cargas, la velocidad o posición son probables que cambien abruptamente. El control vectorial satisface mucho mejor el manejo de estas condiciones ya que suministra control directo del torque, también como una capacidad de respuesta dinámica, la cual es diez veces la del accionamiento VVVF.
Los diagramas de bloques en las figuras 1,2, y 3 suministran mas detalles acerca de las diferencias y semejanzas entre los accionamientos vectoriales y los convencionales VVVF.

Figura # 1: Conversión de potencia por Modulación de Ancho de Pulso (PWM)
La sección de conversión de potencia mostrada en la fig.#1, es común para todos los accionamientos modulados por ancho de pulso (PWM), independientemente si utilizan un regulador vectorial o VVVF. La potencia trifásica fluye a través de un bloque de seis diodos, los cuales la rectifican convirtiéndola en potencia DC de voltaje fijo. La potencia DC es suavizada por el filtro capacitivo. Un bloque de seis transistores con diodos en la sección de switcheo es controlado a través del regulador microprocesado para reconvertir la potencia DC de nuevo en potencia AC de voltaje y frecuencia variables para alimentar el motor.
La figura # 2 muestra un diagrama de bloques simplificado del regulador de un accionamiento convencional VVVF.

Figura # 2: Diagrama de bloques volt/Hertz
La referencia de velocidad comandada por el usuario, alimenta al bloque rampa para convertir la función escalonada de la velocidad en una rampa con cambios retardados que limiten el flujo de corriente y evitar que la máquina se desestabilice . Esta señal entonces ocasiona que una sección fije ambos parámetros, la rata de cambio y la fuerza del campo magnético en el motor. Es importante reconocer que un solo comando de entrada de control de velocidad, controle ambas variables en un accionamiento VVVF.
En la figura # 3 se muestra un diagrama de bloques del regulador de un accionamiento vectorial. Se han añadido dos lazos de control separados, haciéndolo más complejo. Los lazos de control permiten controlar en forma independiente la velocidad y la fuerza del campo magnético del motor. Ellos también le permiten al regulador medir la velocidad actual del motor y estimar fielmente la cantidad de torque requerido.

2.-EL SECRETO DEL “BLOQUE MODELO DEL MOTOR”
El “bloque modelo del motor”, mostrado en la tabla # 1, es el secreto del accionamiento vectorial. El utiliza tecnología electrónica de alta velocidad (usualmente un microprocesador o un procesador de señal digital) para computar los cálculos a 2000 veces o más por segundo.
El bloque modelo del motor hace uso de un principio muy importante de los motores de inducción como es la relación existente entre: torque, corriente y deslizamiento.
La tabla # 1, compara el deslizamiento, la corriente y el torque versus la carga para un motor de 20 HP.
El deslizamiento se define como la diferencia entre la velocidad del campo magnético giratorio del estator (velocidad sincrónica) y la velocidad del rotor. La corriente es el valor de corriente AC medida con un amperímetro de gancho en uno de los terminales del motor. El torque es el torque de salida en el eje del motor. Es de esperarse que el motor tome mas corriente a medida que la carga aumente.

El torque y el deslizamiento están directamente relacionados. Un incremento en el torque de la carga requiere de un incremento proporcional en el deslizamiento. Sin embargo, aunque la corriente aumente con el torque, el cambio no es lineal.
Afortunadamente, el cambio de la corriente con el torque varia de una manera predecible. La corriente total tomada por el motor tiene dos componentes. La primera es la corriente en vacío o corriente magnetizante. Esta porción es simplemente corriente reactiva y no produce potencia mecánica. La segunda es la corriente activa, esta si produce torque y está eléctricamente en fase con el voltaje aplicado al motor. Esta es la componente que maneja la potencia del motor (potencia activa, KW) y varía directamente con el torque de salida (torque en el eje).
Como se muestra en el diagrama vectorial de la figura # 4, en el eje “Y” se representa la corriente magnetizante de 8.5 amps (corriente reactiva). En el eje “X” se representa la corriente productora de torque de 23.5 amps (corriente activa). La corriente actual de plena carga (corriente total) medida en el motor de 25.0 amp, está representada por la hipotenusa del triángulo recto formado por las componentes “X” y “Y”. Es decir que la corriente total es la suma vectorial de las corrientes activa y la reactiva.
En la practica, podemos obtener la corriente magnetizante del fabricante del motor (o aproximadamente midiendo la corriente en vacío). Podemos ciertamente medir la corriente total tomada por el motor utilizando sensores de corriente de efecto hall de alta velocidad. El regulador debe entonces resolver la siguiente ecuación:

para determinar la componente de la corriente productora de torque que es la ultima parte del rompe cabezas del bloque modelo del motor.

Figura # 4: Diagrama vectorial de corrientes
3.- VENTAJAS DEL ACCIONAMIENTO VECTORIAL
El accionamiento vectorial suministra todos los beneficios y ventajas de los accionamientos VVVF y mucho más.
Arranque con todas las ventajas de los accionamientos VVVF:
1.- Utiliza motores de inducción “standard”, de bajo costo. Los motores a prueba de explosión y de otras construcciones especiales pueden también utilizarse.
2.- Alto factor de potencia (alrededor del 95%), para un menor costo de energía.
3.- Capacidad para alta velocidad (6.000 RPM es fácilmente alcanzable
4.- Lazo cerrado de velocidad para una regulación de 0.01%
5.- Alta respuesta dinámica mayor de 50 radianes/seg.
6.- Operación suave a baja velocidad, aún bajo variaciones de la carga
7.- Alto torque de arranque (150% a 200%)
8.- Control lineal de torque para posición o tensión.
Estas ventajas hacen al control vectorial la mejor respuesta para muchas aplicaciones.
Comparándolos con los controles DC, el accionamiento con control vectorial tiene un alto factor de potencia, capacidad para alta velocidad, y la habilidad de utilizar motores de inducción son ventajas importantes.
A diferencia los accionamientos “sin carbones”, los cuales se han vendido como reemplazo para los accionamientos DC, el accionamiento vectorial no necesita motores diseñados especialmente con rotores de imán permanente.
ESTANDAR DC | DC SIN CARBONES | VVVF AC | VECTOR AC | SERVO | |
REGULACION DE VELOCIDAD | 0.01% | 0.01% | 1% | 0.01% | 0.01% |
RANGO DE VELOCIDAD | 100:1 | 100:1 | 10:1 | 100:1 | 2000:1 |
REQUERIMIENTO DE TACOMETRO | SI/NO | SI | NO | SI | SI |
RANGO DE HP CONSTANTE | 4:1 | 2:1 | 2:1 | 4:1 | NINGUNO |
TORQUE DE ARRANQUE | 150% | 150% | 100% | 150% | 200% |
CAPACIDAD PARA ALTA VELOCIDAD (1) | <3000 | <3000 | <6000 | <6000 | <6000 |
REGENERACION (2) | LINEA | SNUBBER | SNUBBER | SNUBBER | SNUBBER |
PRECIO RELATIVO (3) | 1.0 | 1.0 | 0.9 | 1.20 | 2.0 |
FRENADO DINAMICO | SI | SI | NO | NO | SI |
(1) Velocidad en RPM con motores estándar
(2) Regeneración en línea posible con hardware adicional
(3) Comparación de precio a 20 HP, incluye controlador, motor y tacómetro.
Tabla #2: Tabla comparativa para diferentes tipos de accionamientos
La tabla #2 muestra algunas comparaciones entre accionamientos vectoriales y otras tecnologías. Estos datos pueden variar algo entre los diferentes fabricantes, pero no obstante suministran una directriz general.
Los precios para los accionamientos vectoriales AC, son competitivos con los accionamientos DC en aplicaciones por debajo a 50HP. El accionamiento vectorial es más costoso que el accionamiento DC en potencias mayores, debido al alto costo de los semiconductores de potencia que utiliza.
4.- CONSIDERACIONES ESPECIALES
Aunque el accionamiento vectorial ofrece muchas ventajas, también tiene algunas limitaciones.
En primer lugar, requiere de una realimentación tacométrica del motor.
En segundo lugar, la regeneración es más difícil con accionamiento vectorial que con accionamiento DC con tiristores convencionales. Los accionamientos AC requieren de un kit compuesto por resistencias para la regeneración.
En tercer lugar, en aplicaciones donde se necesite frenado dinámico, requerirá de diferentes soluciones cuando se utilice accionamiento vectorial.
Los accionamientos DC pueden operar como generadores sin un regulador activo para suministrar la función de frenado dinámico. El accionamiento AC (vectorial o convencional), puede requerir de una inyección de corriente DC para el frenado o freno mecánico para suministrar el equivalente funcional al frenado dinámico. Esto es necesario por que el regulador en accionamientos AC debe ser activado para frenar la carga.
Finalmente, a través de este artículo se a dicho que los motores de inducción “convencionales” pueden utilizarse con accionamientos vectoriales. Sin embargo, la capacidad de alto rendimiento de estos accionamientos dan lugar a mayores demandas de energía de los motores que ellos manejan.
Consideración espacial debe darse al uso de motores optimizados para torque constante, alta sobrecarga durante un amplio rango de velocidad.
Algunos fabricantes ahora ofrecen motores “vector-duty” (servicio vectorial) con provisión par montaje de tacómetro y ventilador de enfriamiento, con baja inercia construidos con diseño especial para variadores de velocidad AC.
Los accionamientos vectoriales representan un paso hacia adelante en el desempeño que muchas aplicaciones han necesitado para disfrutar las ventajas de la tecnología AC. Es un hecho su utilización en una amplia gama de nuevas aplicaciones. También son una alternativa para el reemplazo de los variadores mecánicos de velocidad.
Suscribirse a:
Entradas (Atom)